第⼗九届“挑战杯”中国移动全国⼤学⽣课外学术科技作品竞赛11月3日在南京落幕,本届竞赛以“青春为中国式现代化挺膺担当”为主题,分为主体赛和“揭榜挂帅”、“人工智能+”专项赛,共有2700多所高校、300多万名学生的40余万件作品参赛。我院参与的“揭榜挂帅”擂台赛高端装备领域终审擂台赛于10月12日至14日在长沙举行,主体赛终审决赛和“人工智能+”专项赛终审决赛于10月31日至11月3日在南京举行。
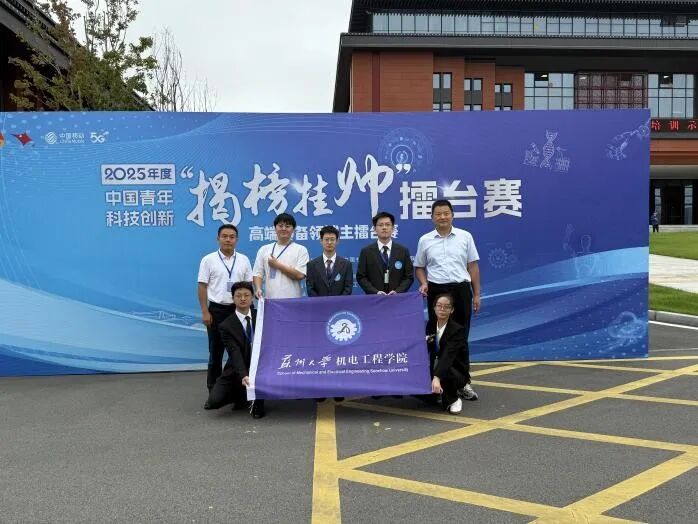
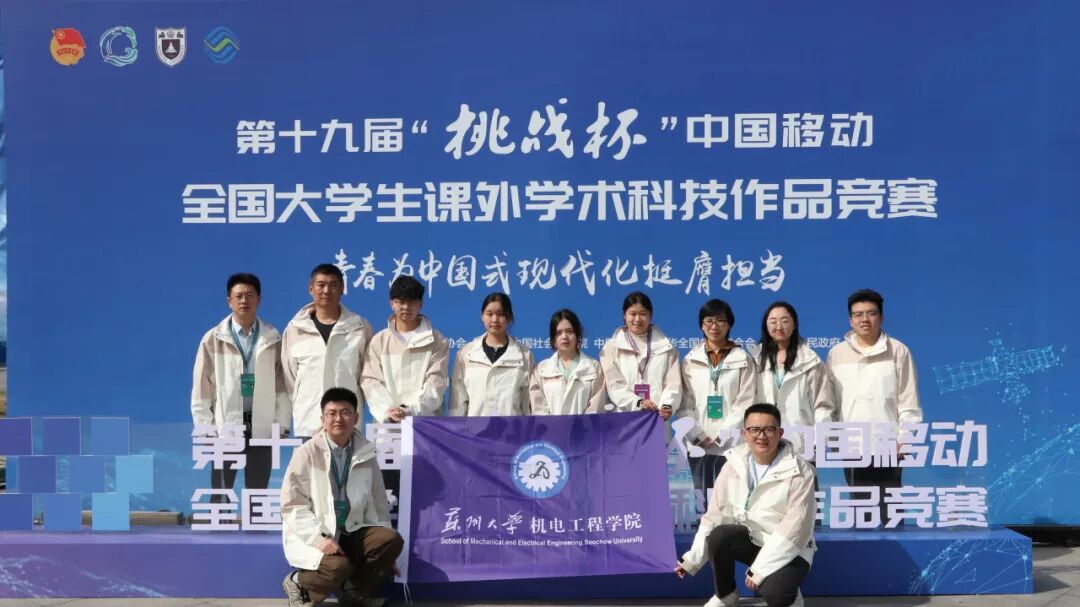
我院学子在此次竞赛中获特等奖1项、二等奖2项,三等奖2项,获奖数量创学院历史新高,这也是学院继2011年以来再次获得本项赛事的特等奖。其中“基于MEMS力感知与反馈的微创手术机器人智能‘巧手’”团队获特等奖;“智枢搬运--人形机器人灵巧操作”团队和“用于复杂地形的智能感知人形机器人”团队分别获人工智能+专项赛二等奖、三等奖;“冰上丝绸之路”团队和“城市运行的新概念飞行器设计研究”团队获“揭榜挂帅”擂台赛三等奖。
项目名称:基于MEMS力感知与反馈的微创手术机器人智能“巧手”
项目成员:李俊彦 张航伟 鲍冠宇 高琳 宋瑜洁 陈思远 华润佳
指导老师:刘会聪 李东升 刘婷玉
项目简介:机器人辅助微创手术是消化道肿瘤治疗新趋势,但手术过程中,医生无法感知器械与组织的交互力,操作难度大、手术风险高。本项目研究一种力感知与反馈夹持系统,恢复医生的术中力感知:提出刚柔耦合的微纳传感器集成于手术机器人末端;通过深度神经网络算法解析三维力信号,准确率高于92%;建立力反馈控制模型让医生真实感受到力,反馈误差小于5%。
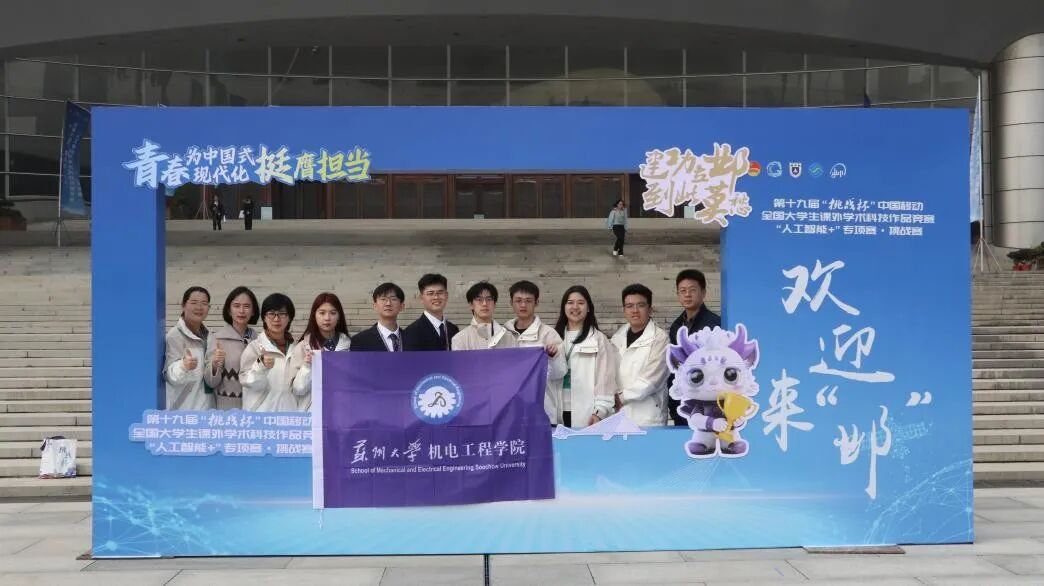
项目名称:智枢搬运---人形机器人灵巧操作
项目成员:刘杰 丁智宇 余嘉杰 苗时雨 陈思源 顾有朋 石解磊 邹洪
指导老师:迟文政 张超 孙立宁
项目简介:本项目“智枢搬运——人形机器人灵巧操作”聚焦人形机器人在复杂环境中的自主感知与任务执行能力,涵盖两项核心挑战。1.采用强化学习优化的步态控制算法,赋予机器人强大的地形适应能力,稳定通过减速带、楼梯及陡坡等复杂地形;2.结合视觉大语言模型识别系统与机械臂协同控制,高效完成搬运任务,精准分拣并放置料箱至指定货架。该项目既可在仿真中运行,也具备实际部署能力,为智能机器人多场景应用提供了可行方案。
项目名称:用于复杂地形的智能感知人形机器人
项目成员:贾宇航 杨成 帅劲 吴明哲 张欣璇 房尔宁
指导老师:高瑜
项目简介:本项目围绕人形机器人为载体,实现其复杂环境下的自主作业能力。通过运用先进的步态优化算法,机器人成功在仿真中稳健完成了上楼梯、下坡及通过不平整路面等移动挑战。同时,结合目标识别算法,机器人能够精准检测并分类不同零件,圆满完成了零件分拣任务。本项目有效验证人形机器人在动态与非结构化环境中的移动智能与视觉感知能力,展现了其完成综合性任务的巨大潜力。
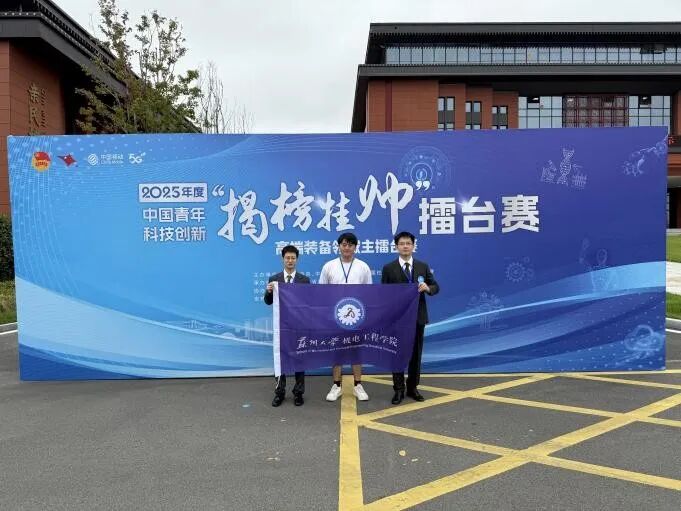
项目名称:冰上丝绸之路
项目成员:盛启 丁戈 周奕潇 薛玉成 焦宗源 唐栋杰 王鑫宇 吴其祥 黄一桓 何国庆
指导老师:黎明 陈峰 刘庆升
项目简介:全球气候变暖,北极加快融化,为商业利用北极航道和开发北极资源带来机遇。本项目针对船用特种钢的天然劣势提出以复合材料代替特种钢的解决方案,提高冰上丝绸之路的可行性与经济性。
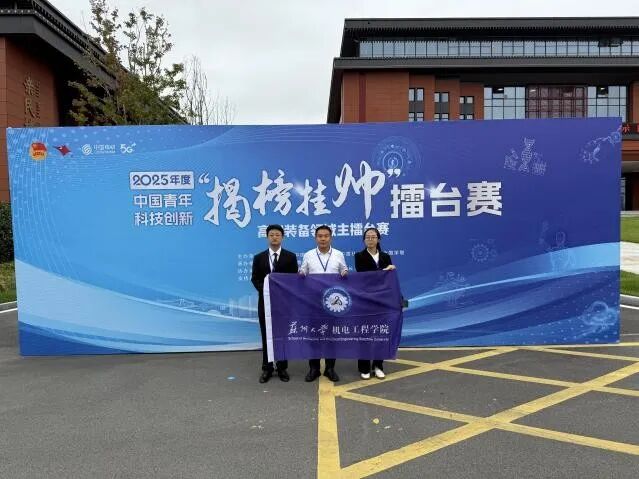
项目名称:城市运行的新概念飞行器设计研究
项目成员:袁鹏 高荣君 韩媛 杨润强 张林 王逸闻 刘清宇 陈星瀚 严涵 刘可凡
指导老师:刘庆升 王刚 张超
项目简介:城市空中交通作为未来立体交通网络的核心枢纽,是推动低空经济发展的战略制高点。苏州大学团队聚焦eVTOL飞行器在悬停与巡航性能间的技术割裂问题,提出“无叶片四旋翼+倾转机翼”新构型飞行器,采用完全包覆的离心式压气机替代传统螺旋桨,实现了高效悬停与高速巡航的深度融合。为推动我国城市空中交通装备自主化与产业化提供了创新解决方案。
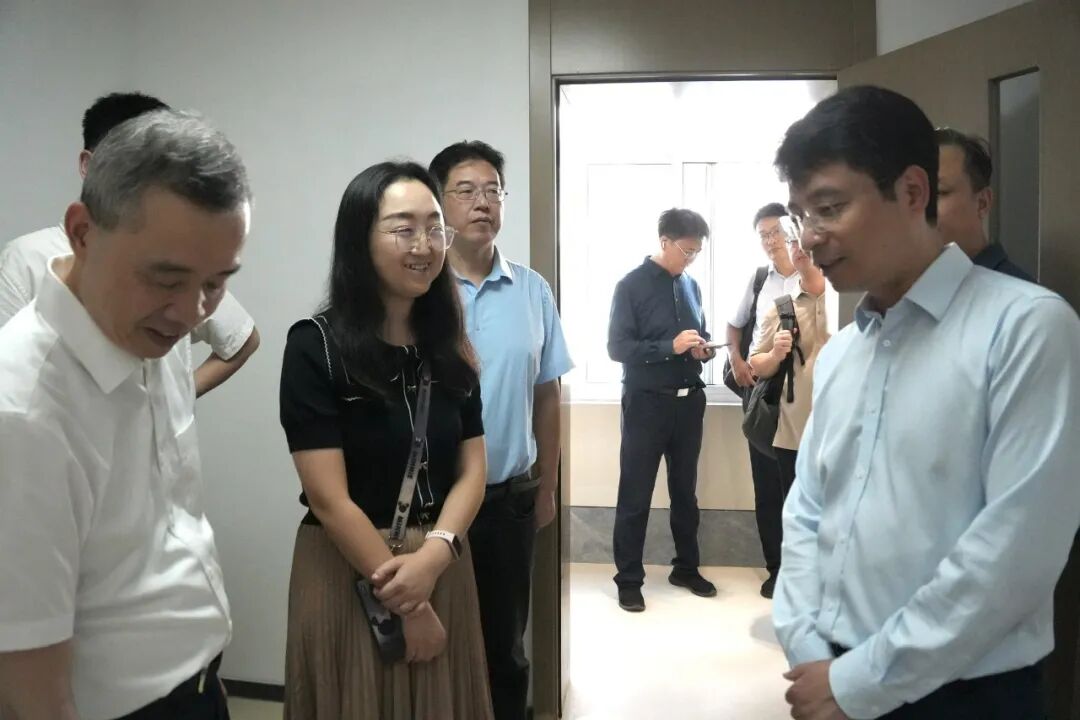
成绩的取得,离不开校院多方的共同支持。张桥校长一行实地走访了“基于MEMS力感知与反馈的微创手术机器人智能‘巧手’”团队所在的智工舍科创社区工作室并听取了项目负责人简要汇报,张桥勉励项目团队师生积极准备,力争在决赛中取得佳绩。创新创业学院全体成员、学院领导班子、学院双创中心成员多次对参赛学生和项目指导老师开展赛前辅导。
机电工程学院建立了以科研兴趣类讲座为塔基、以科创训练营为塔身、以三大赛孕育为塔尖的金字塔科创能力培养体系。学院组建全校首个院级双创中心,孵化、落地科研项目,为学院师生提供创新创业指导与帮助。下一步,学院将继续努力,以“三大赛”为抓手,以赛促学、以赛促行,持续深化学院创新创业教育,培养心怀家国、科技报国的新时代大学生。
END