低空技术与控制工程方向
1.代表性成果:飞行机器人作业机构与控制研究
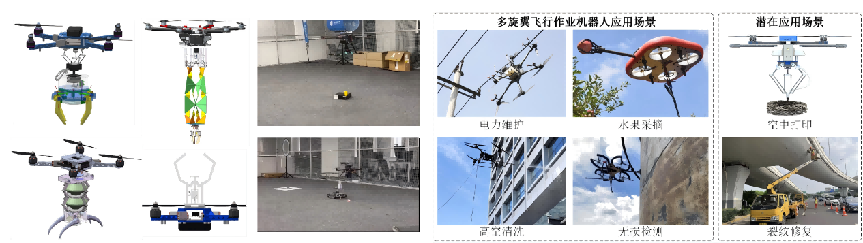
面向工业、农业等复杂环境下喷涂、清洗、抓取等作业需求,研发出飞行机器人多功能作业机构与控制器。
在单体飞行机器人机械臂末端搭载不同的执行机构,如机械夹爪、破障工具、多功能传感等设备,实现不同任务的高机动精准空中作业。
2.代表性成果:空地协同与陆空两栖机器人研究
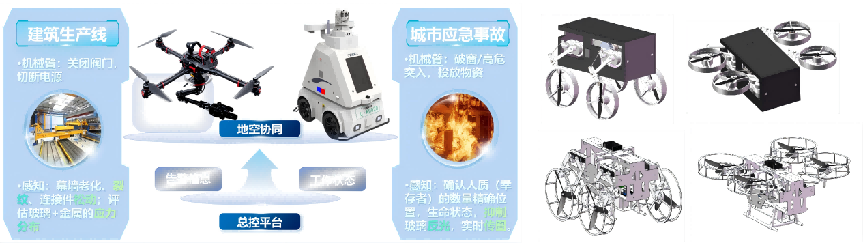
面向工业巡检、灾害救援、复杂环境探测等任务需求,开展空地协同与陆空两栖机器人机构设计及控制研究。
通过空中机器人与地面机器人协同作业,以及单体机器人在地面行驶与空中飞行模式间自主切换,实现复杂环境下的大范围感知、跨域机动与精准作业。
3.代表性成果:仿生智能扑翼飞行机器人多模态设计研究
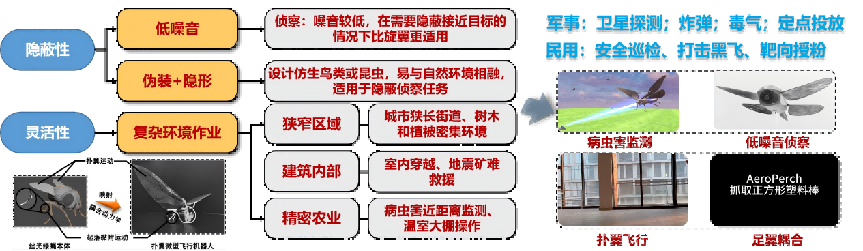
面向仿生智能扑翼飞行的需求,研制出“扑翼-着陆-起飞”一体化集成仿生飞行器;开发了多类型的扑翼飞行机器人创新仿生机构。
相关成果发表在《Advanced Science》《Acta Biomaterialia》等国际著名期刊。