机电工程学院个人科研情况简表
机电工程学院 机器人工程系
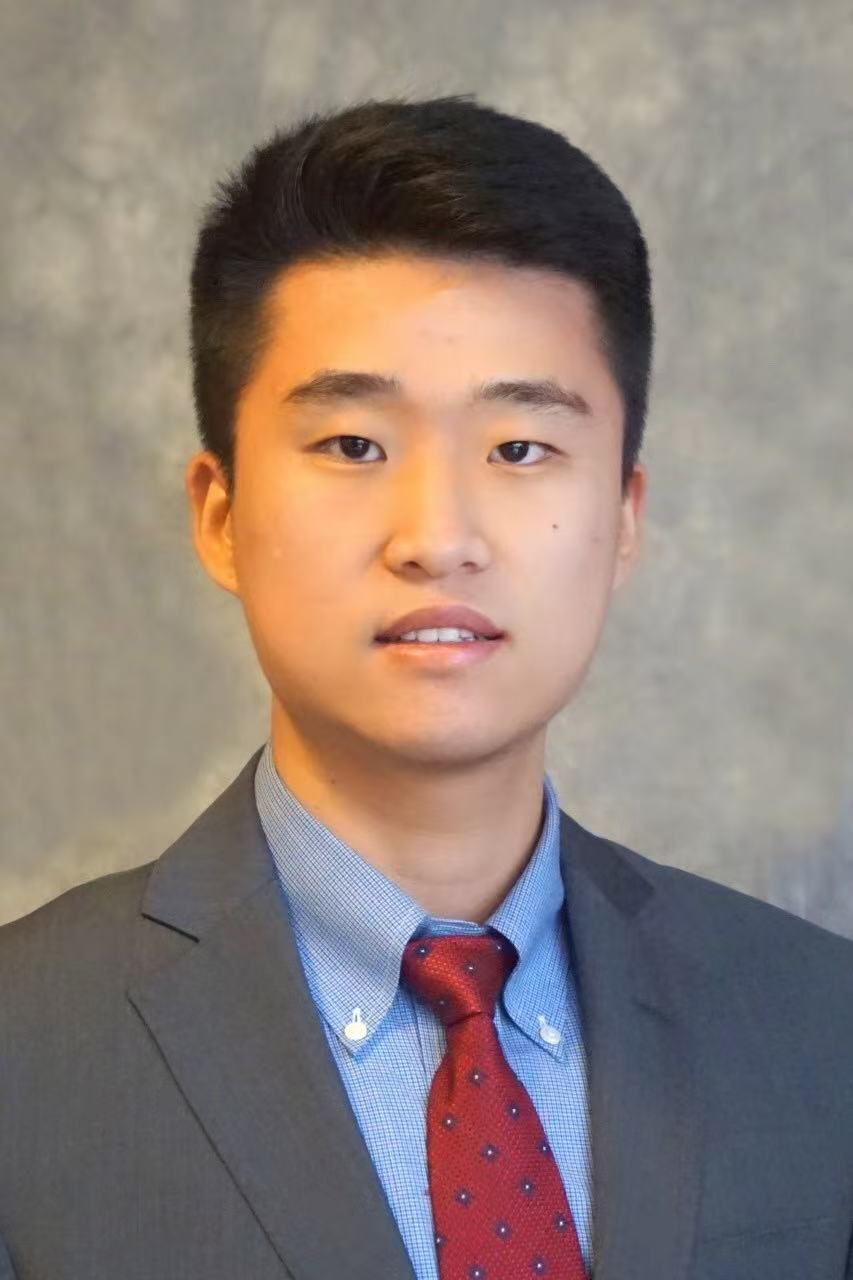
姓名:李俊成 | 性别:男 | 出生年月:1995年11月 |
| |
学历:研究生 学位:博士 | 职称/导师类别:副教授/硕导 | |||
毕业学校:普渡大学 | 学科专业:机械工程 | |||
主要研究 方向 | 具身智能 | |||
机器人抓取、操作 | ||||
机器人仿真 | ||||
科研工作简历 | 教育背景: 2015年01月至2018年05月,纽约州立大学石溪分校,机械工程,本科; 2018年09月至2019年12月,宾夕法尼亚大学,GRASP LAB,机器人,硕士; 2020年01月至2024年05月,普渡大学,韧性地外栖居环境研究所(NASA-RETHi),机械工程,博士; 工作经历: 2024-2025,亚马逊机器人,Applied Scientist II; 2026.06-至今,苏州大学,副教授 | |||
学术成果(论文、著作、获奖、专利等情况) | 主要从事机器人操作、机器人抓取、具身智能、机器人仿真与智能控制等方向研究。已在IEEE Transactions on Robotics、IEEE Robotics and Automation Letters、IEEE International Conference on Robotics and Automation、ASME Journal of Mechanisms and Robotics等机器人领域期刊和会议发表多篇论文,研究成果包括Sim-Suction、Sim-Grasp、模块化机器人末端执行器及基于神经网络的机器人位姿估计等。博士期间参与美国国家航空航天局(NASA)韧性地外栖居环境研究所(RETHi)相关科研项目,围绕深空栖居环境下机器人自主维护与操作开展研究。曾在亚马逊机器人从事工业级机器人抓取与操作算法研发,推动相关技术在仓储机器人场景中的应用。 | |||
在研项目 | ||||
需 求 | 拟招收具身智能方向硕士,围绕VLA、世界模型、sim-to-real迁移与机器人操作开展算法研究、系统集成及真实机器人验证工作。 | |||
联系方式 | juncli@suda.edu.cn | |||