2026年11月9日上午,江苏省具身智能机器人技术重点实验室学术委员会会议在苏州大学阳澄湖校区顺利召开,会议以线上线下相结合的方式举行。学术委员会主任杨华勇院士及各位委员,苏州大学科学技术研究院院长李耀文、机电工程学院院长汝长海、实验室首席科学家孙立宁、实验室主任杨湛及学术骨干参加会议。
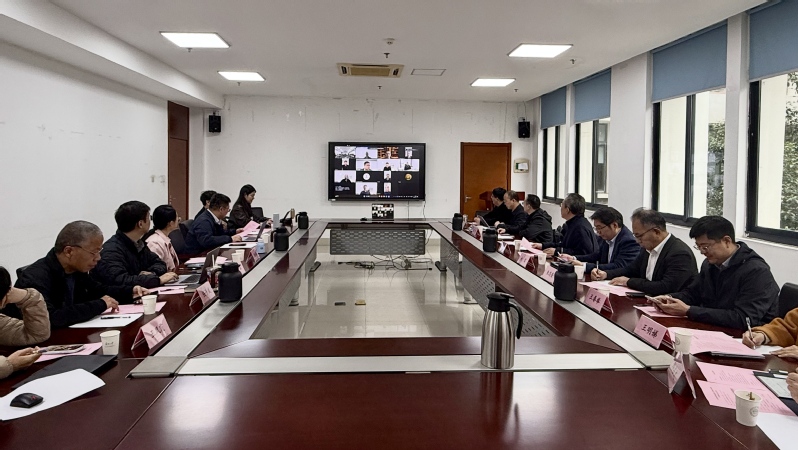
苏州大学科学技术研究院院长李耀文代表学校对与会专家表示欢迎。他表示,实验室依托多方共建,已形成较好的研究基础,学校将持续支持实验室人才培养、科研组织和条件建设。机电工程学院院长汝长海表示,学院学科布局与实验室研究方向紧密衔接,将推进具身智能相关专业与实践教学建设,围绕苏州产业需求深化人才培养和产学研合作。实验室首席科学家孙立宁回顾了实验室发展历程,介绍了实验室面向具身智能领域重组建设的总体思路。实验室由苏州大学牵头,联合哈工大苏州研究院、绿的谐波和科沃斯共建,推动机械工程与智能科学交叉融合,强化机器人本体、感知、决策与系统集成的协同研究。学术委员会主任杨华勇院士肯定了实验室建设取得的阶段性成果,并对下一阶段研究布局与创新发展提出期望。
实验室主任杨湛作实验室建设情况汇报,介绍了重组以来的组织运行、人才队伍、科研平台、科研任务及代表性成果。实验室于2024年9月启动重组筹备,2025年3月获江苏省科技厅批复通过重组,围绕仿生机构与部件、具身感知与交互、自主决策与控制、具身智能机器人集成与应用四个研究方向,推进关键部件研制、多模态感知、技能学习与自主控制及整机应用验证,促进基础研究与产业需求衔接。据本次汇报统计,实验室汇总科研项目165项,其中纵向项目42项、横向项目123项;汇总论文223篇;授权知识产权166项,其中国内发明专利137项。实验室还围绕主攻方向推进自主研究与开放课题布局,在平台建设、联合攻关和成果转化等方面取得阶段性进展。
学术报告环节,陆波作《具身智能腔镜手术机器人关键技术及应用》专题报告,介绍了手术机器人智能感知、器械追踪、自主缝合打结及腔镜控制等研究进展;迟文政作《具身智能机器人长时序操作技能学习》专题报告,围绕长时序任务中的技能学习与自主操作,交流了闭环反馈、跨视角感知、视触力融合及协同控制等研究工作。两项报告展示了实验室在具身智能方法研究与机器人应用验证方面的探索。
研讨环节,与会委员肯定了实验室在产学研合作和建设工作中取得的阶段性成果,建议立足江苏产业需求和苏州机器人本体、核心零部件制造优势,进一步凝练研究方向,加强与行业龙头企业的实质性合作,以医疗、微纳和工业等真实场景牵引科研任务,推动研发、验证与应用有效衔接。委员们同时建议,加强青年人才引育和高水平代表性成果组织,推动科研平台向人才培养开放,深化本科生、研究生及企业工程师培养与产业需求的衔接。杨华勇院士在总结中强调,要明确重点实验室与相关产业创新平台的功能定位,突出基础研究和原始创新,加强对关键技术突破的支撑,统筹教育、科技、人才协同发展,完善开放共享和组织运行机制。
下一步,实验室将认真吸纳专家意见,聚焦具身智能机器人核心科学问题,深化四方共建与产学研协同,加强跨方向联合攻关,为江苏具身智能机器人产业发展提供科技支撑。